 LYNXSPACE
Programa · UAV VTOL de asa fixa
SHADOWLYNX
Plataforma VTOL de asa fixa concebida para recolha prolongada de dados atmosféricos, imagem aérea e perfis de missão autónomos sobre terreno remoto.
| Classe | UAV VTOL de asa fixa |
|---|---|
| Fuselagem | Fibra compósita |
| Guiamento | Totalmente autónomo, sem necessidade de piloto |
| Envergadura | Ainda não especificada |
| Autonomia | Ainda não especificada |
| Fase | Pré-prototipagem |
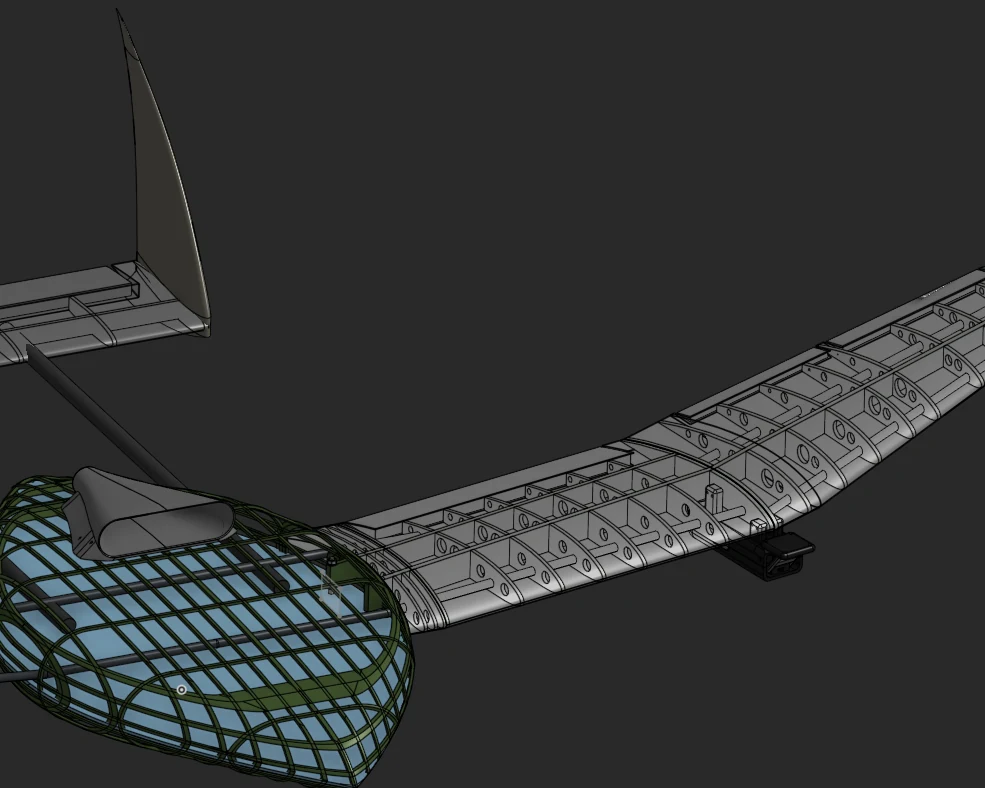
Programa
Ainda nada foi construído
O ShadowLynx está em pré-prototipagem. A geometria da fuselagem, o orçamento de massa e a propulsão não estão congelados, por isso esta página não indica envergadura, peso máximo à descolagem, motor, bateria, velocidade nem autonomia. Essas linhas dizem-no em vez de apresentar uma estimativa.
O que está decidido é a arquitetura: uma fuselagem de asa fixa com descolagem e aterragem verticais, uma estrutura compósita e uma cadeia de guiamento assente num controlador de voo próprio com navegação por pontos de passagem, MagNav, geovedação e uma ligação descendente SATCOM. A aeronave é concebida para voar de forma completamente autónoma, com raciocínio de IA integrado nesse controlador de voo. Essas linhas estão na ficha porque registam decisões e não medições.
Missão
O que foi concebido para transportar
O compartimento de carga útil é intermutável, pelo que é o conjunto de sensores que decide a missão.
As missões de projeto são o perfil atmosférico, a imagem aérea, a busca e salvamento, a defesa e a entrega de carga útil, a baixa e média altitude ao longo de janelas de missão prolongadas. A telemetria corre por SATCOM com uma ligação em linha de vista a par, e a estação terrestre mantém uma anulação manual para manobra.
O compartimento é um encaixe de troca a quente: uma câmara estabilizada por gimbal, um pacote atmosférico que lê pressão, temperatura, humidade, radiação e vento, ou uma carga útil de eletrónica experimental. A capacidade de carga útil é um dos dez valores ainda por especificar, e é o que decide quais destas podem voar em conjunto.
Ficha de referência
Especificação do ShadowLynx V1
| Configuração | VTOL de asa fixa |
|---|---|
| Material | Fibra compósita |
| Envergadura | Ainda não especificada |
| Comprimento da fuselagem | Ainda não especificado |
| MTOW | Ainda não especificado |
| Motor | Ainda não especificado |
|---|---|
| Bateria | Ainda não especificada |
| Velocidade de cruzeiro | Ainda não especificada |
| Velocidade máxima | Ainda não especificada |
| Autonomia | Ainda não especificada |
| Piloto automático | Controlador de voo e firmware próprios, com raciocínio de IA integrado |
|---|---|
| Navegação | Pontos de passagem, MagNav, geovedação |
| GNSS | Multibanda |
| Telemetria | SATCOM e ligação em linha de vista |
| Estação terrestre | Anulação manual para manobra em linha de vista |
| Compartimento de carga útil | Troca a quente, intermutável |
|---|---|
| Imagem | Câmara estabilizada por gimbal |
| Atmosférico | Pressão, temperatura, humidade, radiação, vento |
| Capacidade de carga útil | Ainda não especificada |
| Vídeo | Ainda não especificado |
A separação entre as tabelas completas e as vazias não é arbitrária. Tudo o que está decidido no papel está aqui; tudo o que precisa de uma fuselagem para existir não está. Nenhuma linha foi apagada e nenhum valor foi estimado.
Desenvolvimento
Quatro passos até ao V2
- 2026A seguir
Validação da fuselagem
Um protótipo em EPP para verificar a geometria da asa, o envelope do centro de gravidade e o manuseamento manual a baixa velocidade. Não é a fuselagem compósita: é o primeiro ShadowLynx de qualquer tipo.
- 2027Planeado
Integração do piloto automático
Ensaios de aviónica para a integração autónoma, com trabalho em FPGA a par.
- 2027Planeado
Pontos de passagem autónomos
Uma missão automática completa: pontos de passagem GPS, validação do MagNav, regresso ao ponto de lançamento e observação da geovedação.
- 2028Planeado
V2
Integração completa de sistemas, maior autonomia e capacidade de investigação.
Contacto
A fuselagem não está congelada
O ShadowLynx está na fase em que uma carga útil ou um perfil de missão ainda podem mudar a aeronave. Se precisa de medir, fotografar ou transportar algo específico, a geometria ainda está em aberto.